부저 회로 배선은 첫 번째 프로토타입이 조용해지거나, 마이크로컨트롤러가 재설정되거나, 트랜지스터가 소진될 때까지 사소한 것처럼 보입니다. 대부분의 부저 회로 오류가 발생하는 이유는 구성 요소가 아니라 신호 유형이 혼합되어 있기 때문입니다. 활성 버저는 안정적인 DC를 원합니다. 수동 버저는 구형파를 원합니다. 피에조 소자는 커패시터처럼 동작하는 반면 자기 코일은 스위치가 꺼지면 전압을 되돌립니다. 이 2026 가이드는 실제 구동 회로 토폴로지, 문제 해결 표 및 검증된 MEIDI 사양을 통해 모든 일반 제품군에 대해 버저 회로를 올바르게 연결하고 구동하는 방법을 보여줍니다.
주요 시사점
신호를 유형과 일치시키십시오.DC에서는 활성 버저가 울립니다. 패시브 버저에는 PWM 또는 외부 구형파가 필요합니다. 잘못된 신호를 공급하는 것은 무음 부저 회로의 가장 큰 원인입니다.
활성 버저의 극성을 존중하십시오.리드를 반대로 바꾸면 활성 버저가 울리지 않거나 내부 발진기가 손상될 수 있습니다.
운전자를 보호하세요.자기 버저는 유도형입니다. 항상 플라이백 다이오드를 추가하고, 전류가 GPIO 핀이 공급할 수 있는 수준을 초과하는 경우 트랜지스터를 사용하십시오.
볼륨에 대한 공명으로 구동합니다.모든 패시브 버저에는 공진 주파수(종종 2.7~4kHz)가 있습니다. 오프 공진 출력이 급격히 떨어집니다.
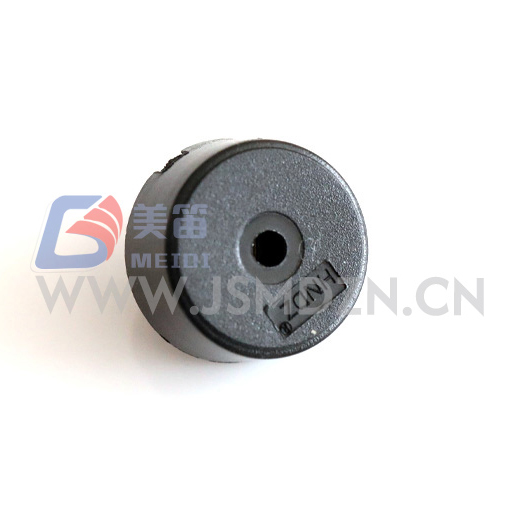
빠른 페이지를 위한 단일 이미지 규칙입니다.기사를 가볍게 유지하십시오. 단일 제품 사진이면 페이지 속도를 늦추지 않고 부품을 설명하기에 충분합니다.
1. 버저 유형 개요: 능동형과 수동형, 피에조형과 자기형
버저 회로를 구축하기 전에 실제로 가지고 있는 것이 무엇인지 확인하십시오. 네 제품군은 벤치에서 서로 다르게 행동하며 배선은 두 가지 질문에 의해 결정됩니다. 오실레이터가 내장되어 있는지, 소리가 세라믹 디스크로 만들어지는지 아니면 코일로 만들어지는지?
가족
내부 발진기?
드라이브 신호
극성
일반적인 전류
최고의 사용
액티브 피에조
예
직류 전압
편광(+/-)
매우 낮음
고정음 알람, 타이머
패시브 피에조
아니요
AC 구형파 / PWM
일반적으로 비극성
낮음(1~10mA)
멜로디, IoT 알림
활성 자기
예
직류 전압
편광(+/-)
보통(≤30mA)
기기 피드백
수동 자기
아니요
절반/전체 구형파
편광(+/-)
더 높음(80mA 이하)
산업용, SMD 경보
벤치에서 부품을 구별하는 명확한 방법: 부품을 5V DC 공급 장치에 연결합니다. 즉시 경고음이 울리면 활성화된 것입니다. 침묵을 유지한다면 수동적이며 주파수 소스가 필요합니다. 바로 첫 번째 부저 회로가 고장난 것처럼 보이게 만드는 트랩입니다.
2. 버저 회로를 배선하기 전에 필요한 것
신뢰할 수 있는 부저 회로는 짧고 예측 가능한 자재 명세서로 구축됩니다. 많이 필요하지는 않지만 각 부분에는 다음과 같은 역할이 있습니다.
부저- 변환기(압전 또는 자기, 능동 또는 수동).
전원— 부품 정격에 맞는 조정된 DC(일반적으로 3V, 5V 또는 12V).
마이크로컨트롤러 또는 스위치— Arduino, ESP32 또는 신호를 게이트하는 간단한 푸시 버튼.
전류 제한 저항기(100Ω)— 피에조를 직접 구동할 때 MCU GPIO를 보호합니다.
NPN 트랜지스터(2N2222/BC547) + 1kΩ 기본 저항— 더 높은 전류 부하에 대한 스위치 역할을 합니다.
플라이백 다이오드(1N4148)— 역기전력을 흡수하기 위해 자기 코일 전체에 필수적입니다.
브레드보드, 점퍼선, 멀티미터— 조립 및 문제 해결용.
3. 액티브 버저 연결 방법(피에조 & 마그네틱)
활성 버저에는 이미 발진기가 포함되어 있으므로 버저 회로는 단지 전원 스위치일 뿐입니다. 함정은 극성입니다.
3.1 능동 피에조 배선
양극 리드를 식별합니다(더 긴 와이어 또는 "+" 표시). 신호/VCC에 연결하고 음극 리드를 GND에 연결합니다. Arduino에서 핀을 설정하십시오.높은소리를 내다,낮은중지합니다. 발진기 코드는 필요하지 않습니다. 내부 회로가 작업을 수행합니다.
3.2 능동 자기 배선
동일한 논리가 적용되지만 자기 활성 버저는 더 많은 전류를 소비합니다. 정격이 약 30mA 미만인 경우 GPIO 핀에서 100Ω 저항기를 통해 구동할 수 있는 경우가 많습니다. 그 이상에서는 마이크로 컨트롤러에 과부하가 걸리지 않도록 트랜지스터를 사용하십시오. 어느 쪽이든 극성을 올바르게 유지하십시오.
무음 활성 버저가 일반적으로 극성 문제인 이유
버저 회로가 활성 부품을 사용하고 아무 일도 일어나지 않으면 리드를 교체하십시오. 활성 버저는 극성이 있습니다. 이를 반대로 하면 진동이 방지되고 내부 IC가 손상될 수 있습니다. 대조적으로 수동적인 부분은 일반적으로 어느 방향으로든 작동합니다.
4. 패시브 버저 구동 방법(피에조 및 자기)
패시브 버저에는 발진기가 없으므로 버저 회로가 신호음을 생성해야 합니다. 여기가 PWM 또는 함수 발생기가 들어오는 곳입니다.
4.1 패시브 피에조 드라이브
한 리드를 PWM 지원 핀에 연결하고 다른 리드를 GND에 연결합니다. 사용톤(핀, 주파수, 지속 시간)Arduino에서 기능을 수행하거나 공진 주파수에서 구형파를 생성합니다. 피에조는 용량성이므로 플라이백 다이오드가 필요하지 않으며 직렬 저항은 선택 사항이지만 핀을 보호합니다.
4.2 패시브 자기 드라이브
수동형 자기 버저는 유도형입니다. 트랜지스터를 통해 구형파로 구동하고 코일 전체에 1N4148 플라이백 다이오드를 배치합니다(음극은 양극). 다이오드가 없으면 신호가 중지되면 붕괴 자기장이 마이크로 컨트롤러에 전압을 다시 공급합니다.
5. 버저 회로 구동 토폴로지: GPIO, 트랜지스터, 푸시풀
올바른 드라이브 토폴로지는 부저 회로의 크기와 소스가 공급할 수 있는 전류량에 따라 달라집니다.
토폴로지
다음에 가장 적합
주요 부품
최대 전류
전압 스윙
다이렉트 GPIO
저전류 활성 압전/SMD
MCU 핀 + 100Ω 저항기
30mA 이하
공급 V
트랜지스터 드라이버
패시브 또는 12~24V 버저
NPN(2N2222/BC547) + 1kΩ 베이스 R + 1N4148 다이오드
~600mA
공급 V
푸시풀(H-브리지)
가장 큰 출력, 알람
트랜지스터 2개 또는 TC4427 드라이버 IC
높은
2× 공급 V(≒ +6dB)
최대 SPL을 위해 푸시풀 스테이지는 요소 전체의 피크 대 피크 전압을 두 배로 늘려 음향 전력을 네 배로 늘리고 약 6dB를 추가합니다. 이는 모든 데시벨이 중요한 실외 및 산업용 경보 부저에 사용되는 토폴로지입니다.
6. PCB에 SMD 버저 배선
MEIDI HN-9042W(9×4.2mm 자기 패시브 SMD) 또는 MLT-1230(피에조 SMD)과 같은 표면 실장 버저는 픽 앤 플레이스 방식으로 배치되고 보드의 나머지 부분과 함께 리플로우됩니다. 생산 시 버저 회로의 신뢰성을 유지하는 두 가지 규칙은 다음과 같습니다.
리플로우 프로파일을 따르십시오.피에조 및 자기 SMD 부품은 열에 민감합니다. 권장 최고 온도와 시간을 준수하세요.
음향 구멍에 주의하세요.요소 뒤의 밀봉된 백 볼륨은 공진 시 6~10dB를 추가할 수 있는 반면 평면 패널 마운트는 이를 약화시킬 수 있습니다. 레이아웃을 잠그기 전에 최종 엔클로저에서 테스트하십시오.
7. 실제 MEIDI 버저 사양
아래 표는 MEIDI 통합 카탈로그에서 검증된 매개변수를 사용하며 추정값은 없습니다. 이는 당사 제품군에서 버저 회로를 구축할 때 실제로 배치하게 되는 부품입니다.
버저 회로의 대부분 현장 오류는 짧은 원인 목록에 매핑됩니다. 부저 회로의 부품을 교체하기 전에 이 표를 사용하십시오.
징후
가능한 원인
고치다
전혀 소리가 나지 않습니다.
패시브 피드 DC만 또는 액티브에서 역극성
패시브에는 PWM을 사용하십시오. 활성 상태에서 +/− 확인
약하거나 조용함
공진 주파수에서 멀리 구동됨
공진 주파수(2.7~4kHz)로 구동
클릭만 하면
톤()/PWM으로 구동되는 활성 부저
활성 버저에 일정한 DC를 공급합니다.
MCU 재설정
자기 코일/돌입의 역기전력
플라이백 다이오드 + 벌크 캡 추가; 트랜지스터를 사용하다
왜곡된 톤
잘못된 듀티 사이클 또는 전압 불일치
50% 구형파; 일치 등급 V
9. 부저 회로를 죽이는 일반적인 실수
신호 유형이 잘못되었습니다.패시브에는 진동 신호가 필요합니다. 활성 DC가 필요합니다. 이들을 혼합하는 것이 가장 일반적인 무음 버저의 원인입니다.
자기 부품에는 플라이백 다이오드가 없습니다.코일의 역기전력은 결국 드라이버 핀을 파괴합니다.
GPIO에서 직접 자기 구동.전류가 핀의 안전 정격을 초과합니다. 트랜지스터를 사용하십시오.
공명을 무시합니다.공진점에서 500Hz로 구동되는 수동 버저는 10~15dB까지 떨어질 수 있습니다.
리플로우 중 SMD 과열.프로파일을 따르지 않으면 요소가 감극됩니다.
10. 자주 묻는 질문
피에조 부저가 있는 저항이 필요합니까?
표준 피에조 버저는 용량성 부하이며 일반적으로 LED처럼 직렬 전류 제한 저항이 필요하지 않습니다. MCU 핀과 버저 사이에 작은 100옴 저항을 사용하는 것은 GPIO를 보호하는 데 여전히 좋은 방법입니다. 자기 버저는 일정한 전류를 소비하므로 플라이백 다이오드가 필요하며 대신 트랜지스터가 필요한 경우도 많습니다.
부저를 Arduino 핀에 직접 연결할 수 있나요?
약 30mA 미만의 저전류 활성 피에조 또는 SMD 버저만 GPIO 핀에서 직접 구동할 수 있습니다. 더 많은 전류가 필요한 자기 버저 및 패시브 유형은 NPN 트랜지스터 또는 MOSFET 드라이버와 플라이백 다이오드를 사용해야 합니다. 그렇지 않으면 마이크로컨트롤러가 손상될 위험이 있습니다.
능동 버저를 선택해야 합니까, 아니면 수동 버저를 선택해야 합니까?
고정된 단일 톤만 필요하고 가장 간단한 배선을 원하는 경우 활성 버저를 선택하십시오. DC 전원이 공급되자마자 소리가납니다. 외부 구형파 또는 PWM 신호에 의해 구동되므로 멜로디, 가변 피치 또는 알람 패턴이 필요한 경우 패시브 버저를 선택하십시오.
패시브 버저가 경고음 대신 딸깍 소리만 울리는 이유는 무엇입니까?
패시브 버저는 PWM 구형파와 같은 진동 신호를 수신할 때만 소리를 생성합니다. DC를 안정적으로 공급하거나 전원 공급 장치가 꺼지면 신호음 없이 딸깍 소리가 들립니다. 부저의 공진 주파수에서tone() 함수 또는 주파수 생성기를 사용하십시오.
믿을 수 있는 부저 제조사는 어떤 인증을 보유해야 할까요?
수출 등급 구성 요소의 경우 ISO 9001 및 ISO 14001 품질 및 환경 관리와 유해 물질 제한에 대한 RoHS 및 REACH 준수 여부를 확인해야 합니다. MEIDI는 피에조 및 자기 버저 범위 전반에 걸쳐 ISO 9001, ISO 14001, RoHS 및 REACH를 보유하고 있습니다.
다음 설계를 위해 검증된 사양이 필요합니까? MEIDI는 ISO 9001, ISO 14001, RoHS 및 REACH 인증을 받은 15년의 수출 경험(2011년 공장 설립)을 보유한 장쑤성 부저 제조업체입니다.데이터시트 및 견적 요청 →
MEIDI 버저의 실제 작동 모습을 확인하세요. 링크드인:리우 하야 | 페이스북:메이디버저
MEIDI의 하야 리우(Haya Liu)가 작성했습니다. 이 2026 배선 가이드는 부저 애플리케이션 시리즈의 일부입니다. 관련 자료:전자기 부저: 작동 원리 및 선택 방법.